
자율이동로봇 시스템 기반 롤테이너 이송 자동화
개발 배경 및 목적
물류센터에서는 바퀴가 달린 운송용기인 롤테이너를 이용하여 우편물과 물품을 운반합니다. 기존에는 작업자가 롤테이너를 직접 밀거나 끌어 이동시키는 경우가 많아 반복적인 신체 부담과 충돌·끼임 등의 안전사고 위험이 발생할 수 있습니다.
이에 기존 롤테이너와 물류센터의 작업방식을 최대한 유지하면서 이송작업을 자동화하여 작업자의 부담을 줄이고 물류처리 효율을 높이고자 합니다.
서비스 개요 및 주요 기능
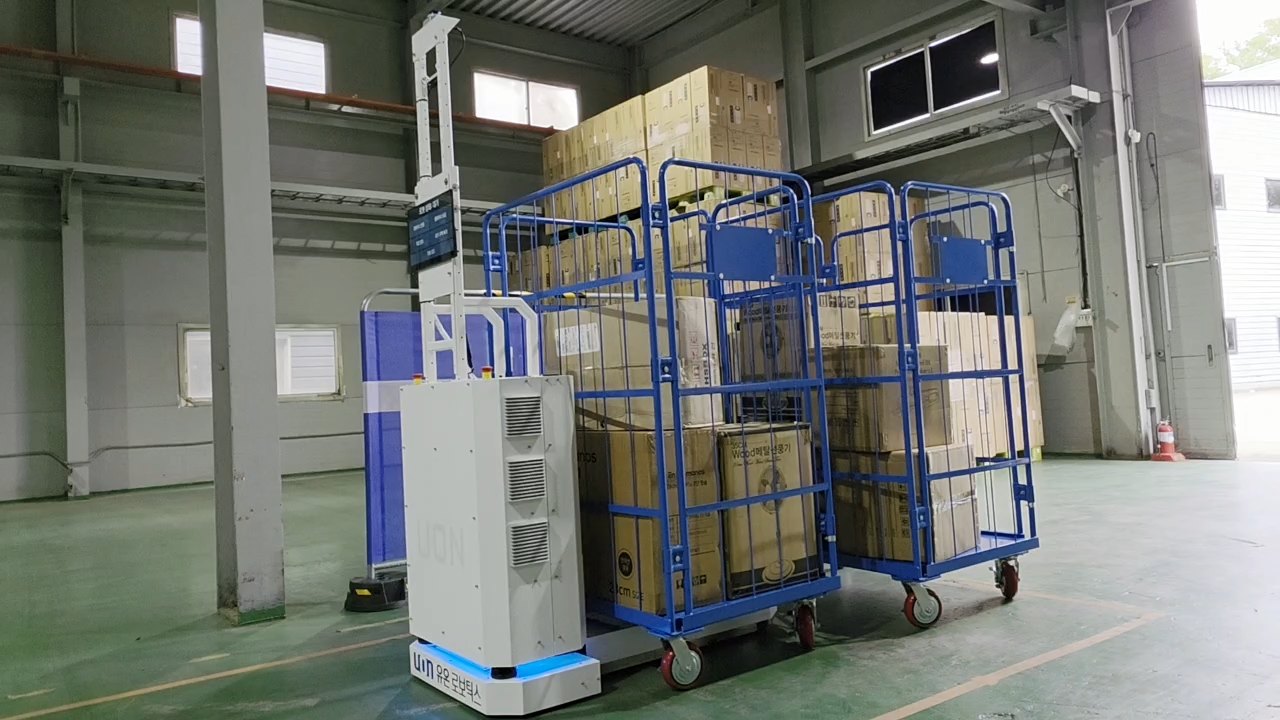
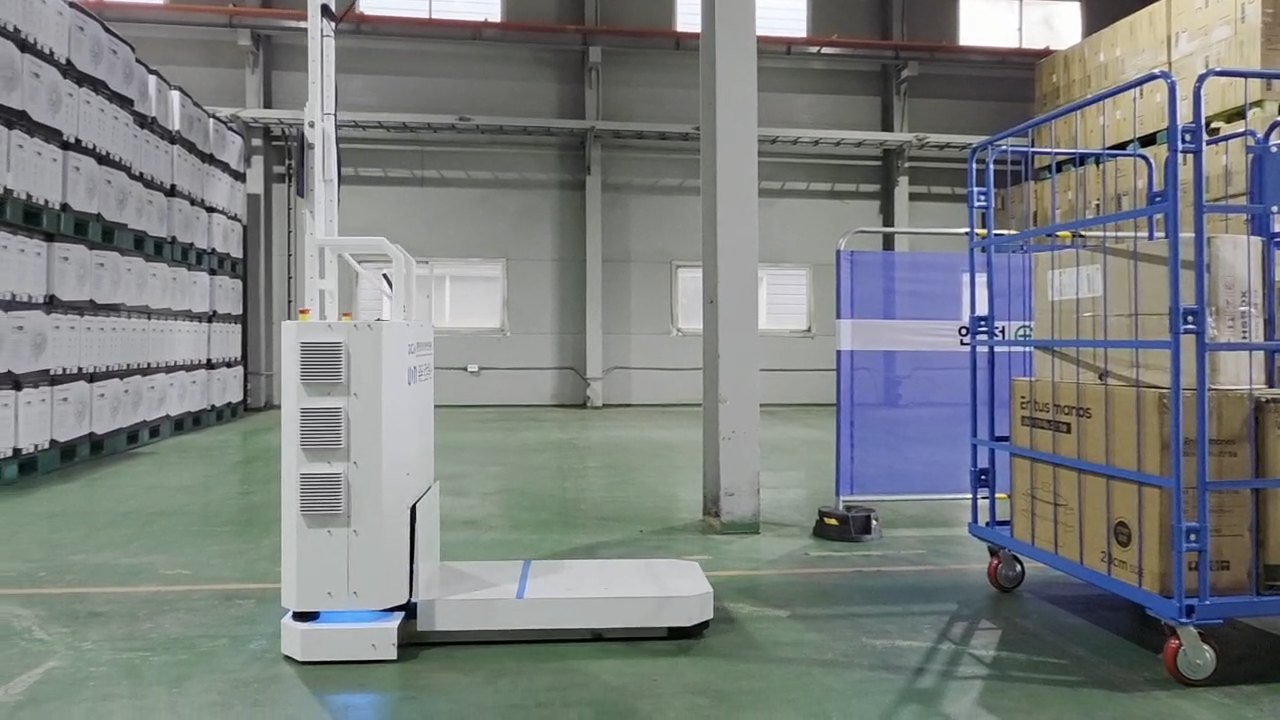
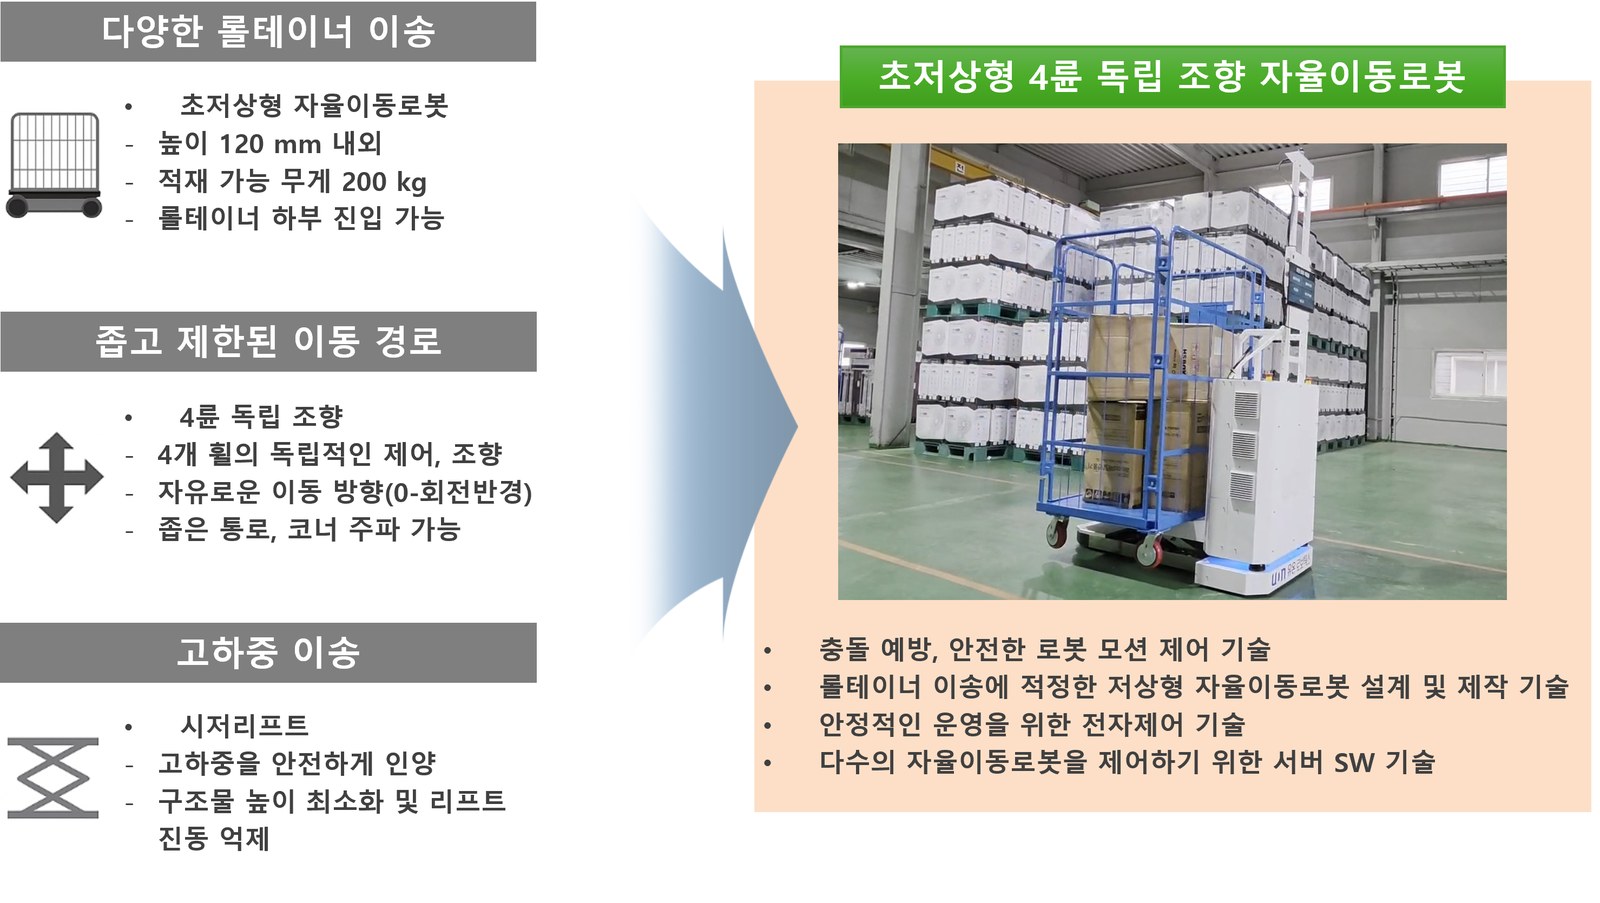
저상형 자율이동로봇이 롤테이너 아래로 진입하여 이를 탑재한 후, 지정된 목적지까지 자동으로 운반하는 서비스입니다.
예를 들어 롤테이너 대기구역에서 작업구역까지 반복적으로 운반해야 하는 작업을 로봇이 대신 수행하며, 안전센서와 주행제어 기술을 활용하여 주변 작업자와 장애물을 고려한 이동을 지원합니다.
- 롤테이너 자동 탑재: 로봇이 롤테이너 아래로 진입하여 운반 준비
- 자율주행 이송: 지정된 목적지까지 롤테이너 자동 운반
- 안전제어: 작업자 및 장애물 감지를 통한 충돌 위험 저감
- 이송작업 관리: 로봇의 주행과 롤테이너 이송작업 제어
기대효과
- 반복적인 롤테이너 운반작업 감소 및 작업자 부담 완화
- 물류센터 내 이송 효율과 작업 생산성 향상
- 충돌·끼임 등 안전사고 위험 감소 및 물류 인력 활용 효율화
